Лекція №12. Система позиціонування GPS
| Сайт: | Навчально-інформаційний портал НУБіП України |
| Курс: | Просторова неоднорідність ґрунтового покриву ☑️ |
| Книга: | Лекція №12. Система позиціонування GPS |
| Надруковано: | Гість-користувач |
| Дата: | пʼятницю, 16 жовтня 2026, 16:04 |
1. СИСТЕМА NAVSTAR GPS
NAVSTAR – NAVigation Satellites providing Time And Range. GPS (англ. Global Positioning System - глобальна система місцевизначення) — супутникова система навігації.
GPS складається з трьох сегментів:
- управління;
- космічний сегмент;
- сегмент користувачів.
Контрольні станції ведуть спостереження за супутниками та здійснюють високоточне визначення відстаней.
Головна станція за цими даними:
- визначає параметри орбіт;
- визначає похибки бортових годинників;
- визначає коефіцієнти моделі іоносфери ;
- формує повідомлення, які станціями зв'язку
- закладаються на борт супутників;
- коректує орбіти супутників.
Космічний сегмент GPS складається з 32 супутників: 24 цільових та 8 резервних супутника.
Супутники:
- розташовані в шести площинах, розвернутих через 60˚ по довготі верхобіжного кута (точка, в якій площина орбіти супутника перетинає екватор);
- ексцентриситет орбіт становить від 0,02 до 0,001 – орбіти близькі до кругових;
- приблизна висота обертання супутників H = 20150 км;
- період обертання T дорівнює близько 11 годин 58 хвилин;
- нахил орбіти (це кут між площиною орбіти супутника і площиною відліку (базовою площиною - для штучних супутників Землі за площину відліку зазвичай вибирають площину екватора Землі)) i = 55˚.
Кожні 30 секунд супутник передає навігаційні повідомлення, в яких містяться дані про положення супутника на певний час, дані про якість сигналу, похибку супутникового годинника та коефіцієнти моделі іоносфери.
Сегмент користувачів складається з GPS- приймачів різних типів. Для високоточних вимірювань в геодезії та геодинаміці використовуються спеціалізовані двохчастотні багатоканальні приймачі, здатні здійснювати як кодові, так і фазові вимірювання в усіх можливих режимах.
Для навігації, моніторингу транспортних засобів та широкого кола інших подібних задач застосовуються значно простіші та дешевші приймачі, здатні виконувати вимірювання тільки спостереженням за кодом сигналів.
В американській GPS використовується система координат World Geodetic System (WGS-84) - всесвітня геодезична система, прийнята у 1984 році. У глобальній навігаційній супутниковій системі «Глонасс» використовується ПЗ-90 - система параметрів Землі, прийнята у 1990 році. WGS-84 та ПЗ-90 відрізняються параметрами земного еліпсоїда, тому координати, використовувані в цих геодезичних системах, можуть розходитися на 100-150 м.
Основні ідеї, що використовуються у системі GPS:
- Місцевизначення за відстанню до супутників.
- Вимірювання відстаней до супутників.
- Забезпечення точної прив'язки за часом.
- Визначення положення супутника в просторі.
- Компенсація похибок.
2. Місце визначення за відстанню до супутників
Координати на землі вираховуються на основі виміряних системою відстаней до групи супутників в космосі. Супутники виконують роль точно координованих точок відліку.
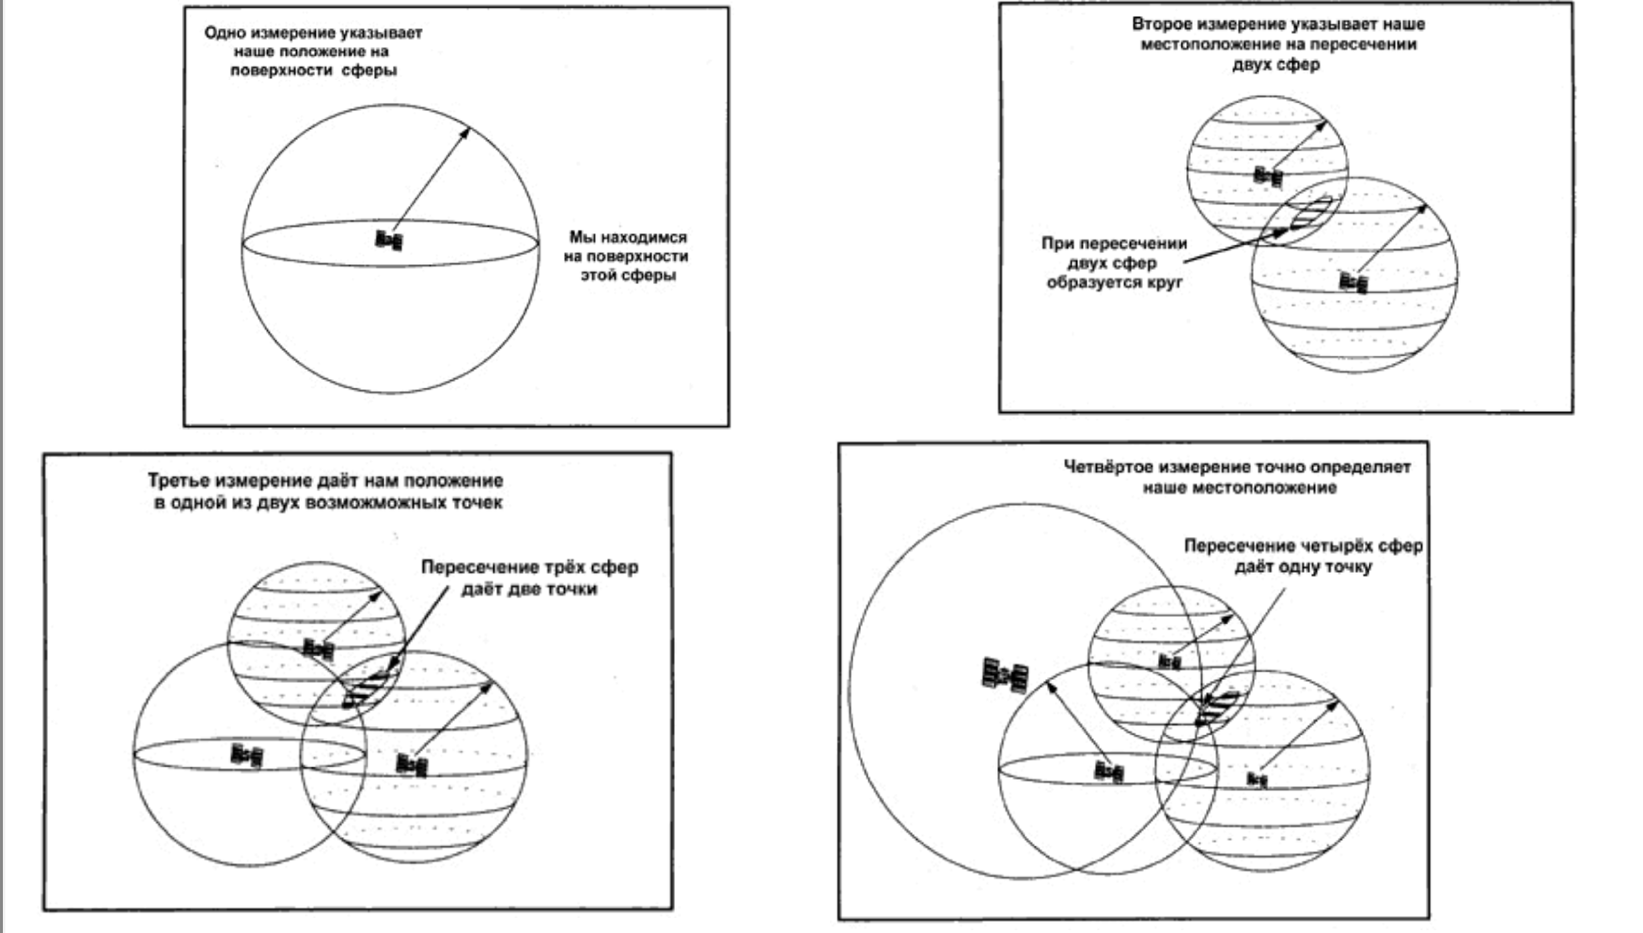
Обчислювачі GPS приймачів оснащені різними пристроями, що автоматично визначають справжнє місце розташування з двох можливих.
Таким чином:
- Координати розташування обчислюються на основі виміряних відстаней до супутників.
- Для визначення місцезнаходження необхідно провести чотири виміри.
- Трьох вимірювань достатньо, якщо виключити неправдоподібні рішення.
- Ще один вимір потрібно з технічних причин, які будуть розглянуті нижче.
3. Вимірювання відстаней до супутників
Відстань до супутника визначається за формулою:
Відстань = швидкість світла (електро-магнітного сигналу супутника) × час, за який сигнал йде від супутника до приймача
Для визначення часу використовуються атомні годинники (точність – до наносекунди), яких на кожному супутнику знаходиться 4 штуки.
Головними труднощами при вимірі часу проходження радіосигналу є точне виділення моменту часу, в який сигнал переданий із супутника. Для цього синхронізують супутники і приймачі так, щоб вони генерували один і той же код точно в один і той же час. При цьому, для розрахунку відстані визначають скільки часу знадобилося сигналу з супутника, щоб дійти до приймача, шляхом порівняння запізнювання його псевдовипадкового коду по відношенню до коду приймача.
4. Забезпечення точної прив'язки за часом
Якщо супутник і приймач мають розбіжність шкал часу (виходять з синхронізації) навіть на 0,01 с, вимір відстані буде зроблено з помилкою в 2993 км!
Якщо три точних виміри визначають положення точки в тривимірному просторі, то чотири неточних дозволять виключити відносний зсув шкали часу приймача.
Таким чином:
- Точна часова прив'язка - ключ до виміру відстаней до супутників.
- Супутники точні за часом, оскільки на борту у них - атомні годинники.
- Годинник приймача може і не бути досконалими, так як їх зсув (часової шкали) можна виключити за допомогою тригонометричних обчислень.
- Для отримання цієї можливості необхідно зробити вимір відстані до четвертого супутника.
- Необхідність в проведенні чотирьох вимірів визначає пристрій приймача.
5. Визначення положення супутника в просторі
Щоб зробити систему більш досконалою рух супутників системи GPS знаходиться під постійним контролем спеціальних наземних станцій спостереження. Обертаючись навколо планети один раз за 12:00, супутники GPS проходять над контрольними станціями двічі на добу. Це дає можливість точно вимірювати їх висоту, положення і швидкість. Після того, як станції визначили параметри руху супутника, вони передають цю інформацію назад на супутник, замінюючи нею в пам'яті бортового комп'ютера попередню.
Таким чином:
- Для обчислення своїх координат необхідно знати як відстані до супутників, так і місцезнаходження кожного в космічному просторі.
- Супутники GPS рухаються настільки високо, що їх орбіти дуже стабільні і їх можна прогнозувати з великою точністю.
- Станції спостереження постійно вимірюють незначні зміни в орбітах, і дані про ці зміни передаються з супутників.
6. Компенсація похибок
Результуюча похибка GPS визначається сумою похибок від різних джерел:
- Іоносфера - викликає затримки сигналу, які можна перерахувати в помилки місцевизначення (можна виключити математично та шляхом моделювання).
- Тропосфера - викликає затримки сигналу, які дуже важко скорегувати (майже неможливо).
- Установка Міністерством оборони США на супутниках GPS так званого режиму S/A («Selective Availability» - обмежений доступ) - 1 травня 2000 року за рішенням президента США режим S/A був відключений (крім того, S/A можна виключити, застосовуючи техніку диференціальної корекції).
- Інші джерела помилок - це годинник супутників, приймачі, і вплив багатопромінності (відбиття сигналу від об’єктів на Землі, перед його потраплянням до приймача).
- Перешкоди нормальному прийому сигналів GPS від багатьох наземних радіоджерел, а також від магнітних бурь.
- Невисоке нахилення орбіт GPS (приблизно 55о) серйозно погіршує точність в приполярних районах Землі, так як супутники GPS невисоко піднімаються над горизонтом (точність навігаційної системи сильно залежить від відкритості простору, висоти використовуваних супутників над горизонтом).
Для того щоб мінімізувати вплив іоносфери, використовують диференційований GPS (DGPS). У такій схемі використовуються два приймача: один мобільний, а другий знаходиться в точці з відомими координатами. Дані, що надходять з цих GPS, порівнюються і обробляються, після чого відбувається коригування показань мобільного приймача. Чим ближче вони знаходяться, тим точніше визначаються координати.
Типова точність сучасних GPS-приймачів в горизонтальній площині становить приблизно 6-8 метрів при гарній видимості супутників і використанні алгоритмів корекції. На території США, Канади, Японії, КНР, Європейського Союзу та Індії є станції WAAS, EGNOS, MSAS і т. д., які передають поправки для диференціального режиму, що дозволяє знизити похибка до 1-2 метрів на території цих країн. При використанні більш складних диференціальних режимів точність визначення координат можна довести до 10 см.
Однак, навіть точності в 10 см недостатньо для ряду завдань з геодезії, зокрема, для прив'язки до місцевості меж суміжних земельних ділянок. При помилці в 10 см площа ділянки в 600 м² може зменшитися або збільшитися на 10 м².
Складові, які впливають на погрішність одного супутника при вимірюванні
псевдодальності:
|
Джерело похибки |
Середньоквадратичне значення похибки, м
|
|
Нестабільність роботи генератора |
6,5 |
|
Затримка в бортовій апаратурі |
1,0 |
|
Невизначеність просторового положення супутника |
2,0
|
|
Інші похибки космічного сегмента |
1,0 |
|
Неточність ефемерид (таблиця попередньо обчислених небесних координат Сонця, Місяця, планет та інших астрономічних об’єктів у послідовні моменти) |
8,2
|
|
Інші похибки наземного сегмента |
1,8 |
|
Іоносферна затримка |
4,5 |
|
Тропосферна затримка |
3,9 |
|
Шумова помилка приймача |
2,9 |
|
Багатопроменевість |
2,4 |
|
Інші помилки сегмента користувача |
1,0 |
|
Сумарна похибка |
13,1 |
Сумарна похибка при цьому не дорівнює сумі складових.
Загальним недоліком використання будь радіонавігаційної системи є те, що за певних умов сигнал може не доходити до приймача, або приходити зі значними спотвореннями або затримками.
Робоча частота GPS лежить в дециметровому діапазоні радіохвиль (частоти L1 = 1575,42 МГц, L2 = 1227,6 МГц, L5=1176,45 МГц), тому рівень прийому сигналу від супутників
може серйозно погіршитися:
- під щільною кроною дерев;
- при великій хмарності;
- у залізобетонному приміщенні, тонелі, підвалі.
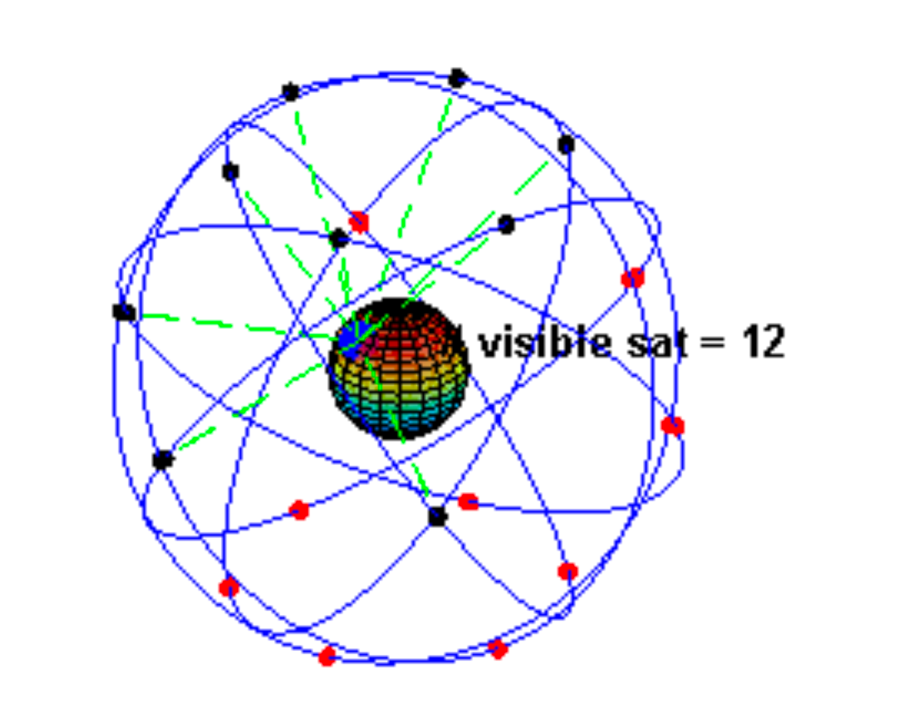
Орбіти супутників системи GPS. Приклад видимості супутників з однієї з точок
на поверхні Землі. Visible sat - число супутників, видимих над горизонтом
спостерігача в ідеальних умовах (чисте поле).
7. Інші супутникові навігаційні системи
- Глобальна навігаційна супутникова система (ГЛОНАСС) - радянська / російська супутникова система навігації, розроблена на замовлення Міністерства оборони СРСР.
- Галілео (Galileo) - спільний проект супутникової системи навігації Європейського союзу і Європейського космічного агентства, є частиною транспортного проекту трансєвропейських мережі (англ. Trans-European Networks). Система призначена для вирішення геодезичних і навігаційних завдань. Крім країн Європейського союзу в проекті беруть участь: Китай, Ізраїль, Південна Корея, Україна.
- Бейдоу - китайська система супутникової навігації. На даний момент функціонує як регіональна.
Шрифти
Розмір шрифта
Колір тексту
Колір тла
Кернінг шрифтів
Видимість картинок
Інтервал між літерами
Висота рядка
Виділити посилання
Вирівнювання тексту
Ширина абзацу